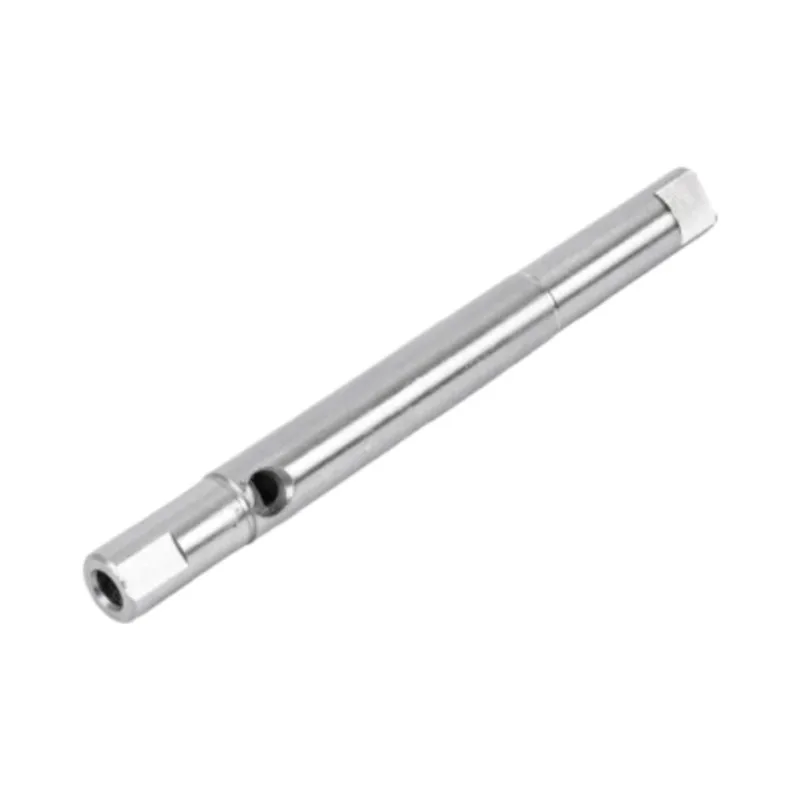
1. L’arbre moteur du robot industriel comme épine dorsale mécanique du mouvement robotique
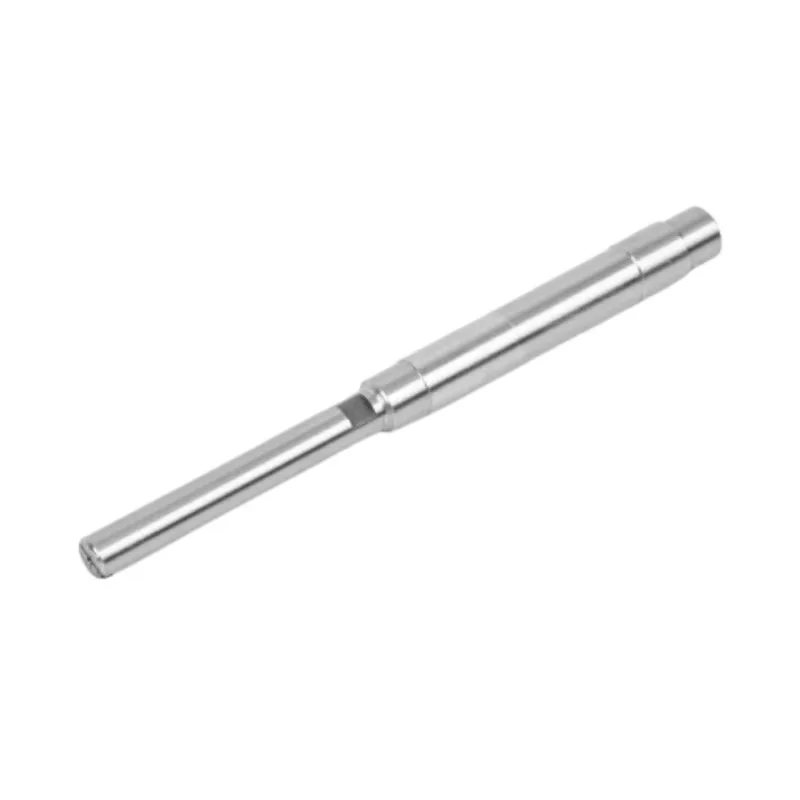
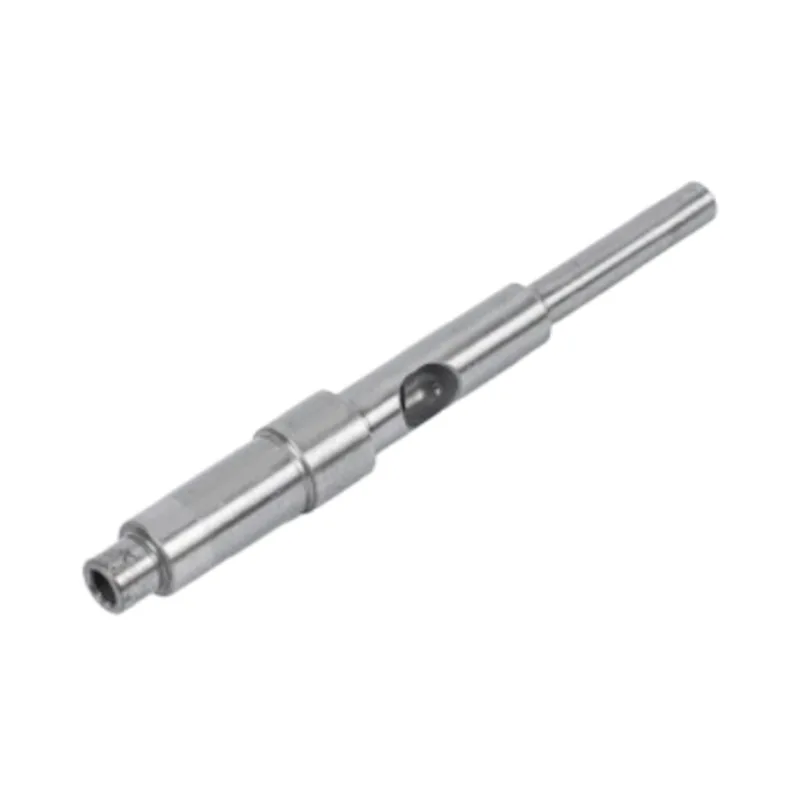
Chaque robot industriel — des bras articulés à six axes aux sélecteurs SCARA et cobots collaboratifs — dépend d'une interface mécanique fondamentale entre le servomoteur et la charge entraînée : leArbre moteur de robot industriel. Cet élément cylindrique transmet la puissance de rotation du moteur à la boîte de vitesses, à l'entraînement harmonique ou au joint direct, convertissant le couple électromagnétique en déplacement mécanique contrôlé. Sans un arbre moteur méticuleusement conçu, même les algorithmes de contrôle les plus avancés ne peuvent pas fournir la précision de positionnement, la répétabilité ou la réactivité dynamique requises par les lignes de production modernes.
L'arbre du moteur dans une application robotique est confronté à un ensemble distinct de contraintes opérationnelles. Il doit résister à des accélérations et décélérations rapides, à des cycles démarrage-arrêt fréquents, à des charges de couple variables et à des conditions environnementales parfois difficiles, tout en préservant une fidélité de position submicronique. Contrairement aux arbres des machines à usage général, les arbres des moteurs robotiques fonctionnent dans des systèmes d'asservissement en boucle fermée où tout jeu, enroulement de torsion ou voile radial compromet directement la trajectoire de l'effecteur final. Cela impose des exigences extraordinaires en matière de précision géométrique, d'intégrité des matériaux et de qualité de surface de l'arbre.
En substance, leArbre moteur de robot industrielest bien plus qu'une simple tige rotative ; il s'agit d'une interface de précision qui couple la sortie électromagnétique du moteur à la sortie mécanique du robot. Ses performances influencent l’efficacité énergétique, la dissipation thermique, la signature vibratoire et, à terme, la durée de vie de l’ensemble de la transmission. Une compréhension approfondie de l'ingénierie de ce composant est donc indispensable pour les concepteurs de systèmes robotiques, les ingénieurs de maintenance et les spécialistes des achats.
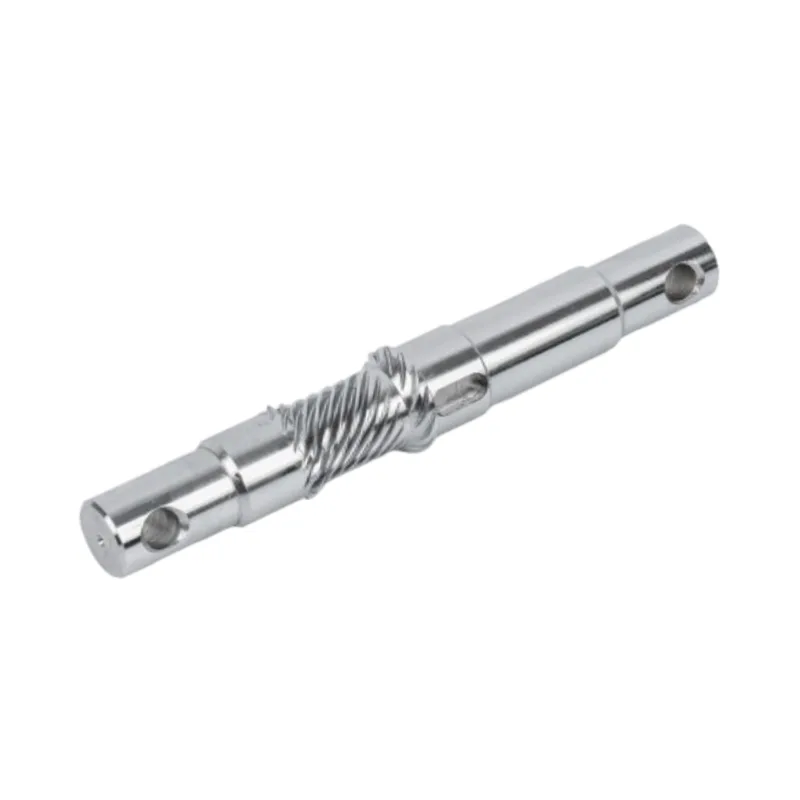
2. Principes de conception de base pour les arbres de moteur haute performance
La conception d'un arbre moteur pour la robotique industrielle commence par une compréhension claire des exigences mécaniques de l'application. Contrairement aux arbres de transmission de puissance standards, les arbres de moteurs robotiques doivent satisfaire à un ensemble de critères stricts qui équilibrent la résistance, la rigidité, le poids et le comportement dynamique.
2.1 Transmission du couple et rigidité en torsion
La fonction principale de tout arbre moteur est la transmission du couple. Dans les articulations robotiques, l'arbre doit transmettre le couple nominal du moteur (et parfois le couple de surcharge maximal) sans déviation angulaire excessive. La rigidité en torsion, définie comme le rapport entre le couple appliqué et la torsion angulaire, est un paramètre critique. Une faible rigidité en torsion introduit de la souplesse dans la boucle d'asservissement, réduisant ainsi la bande passante de contrôle et altérant la capacité du robot à rejeter les perturbations externes. Les arbres à haute rigidité garantissent que la position commandée du moteur est transférée fidèlement à la sortie du joint, permettant un suivi précis de la trajectoire.
Les ingénieurs déterminent le diamètre d'arbre requis en fonction de la contrainte de cisaillement maximale et de l'angle de torsion admissible par unité de longueur. Pour les applications robotiques avec des temps de cycle mesurés en fractions de seconde, le moment d'inertie polaire de l'arbre doit également être optimisé pour minimiser l'inertie réfléchie au niveau du moteur — un facteur qui affecte directement la capacité d'accélération et la consommation d'énergie. Les arbres creux, qui offrent un rapport rigidité en torsion/poids plus élevé, sont parfois adoptés dans les robots collaboratifs pour réduire le poids tout en conservant une capacité de couple adéquate.
2.2 Équilibrage dynamique et vitesse critique
Les moteurs robotiques fonctionnent fréquemment à des vitesses de rotation élevées, en particulier dans les tâches de prélèvement et de placement ou d'assemblage à grande vitesse. Dans de telles conditions, même des déséquilibres de masse mineurs dans l'arbre du moteur génèrent des forces centrifuges qui excitent des vibrations, augmentent les charges sur les roulements et produisent un bruit audible. L'équilibrage dynamique, effectué sur des machines d'équilibrage de précision, garantit que l'axe de masse de l'arbre coïncide avec son axe de rotation dans des tolérances strictes, souvent conformes à la norme ISO 1940 G2.5 ou supérieure.
De plus, la vitesse critique de l'arbre (la vitesse de rotation à laquelle les fréquences naturelles de flexion sont excitées) doit être bien supérieure à la vitesse de fonctionnement maximale. Cela nécessite une sélection minutieuse du rapport longueur/diamètre de l'arbre, de l'espacement des roulements de support et des propriétés d'amortissement du matériau. Les concepteurs utilisent souvent l'analyse par éléments finis pour prédire les formes modales et ajuster la géométrie afin d'éviter la résonance, garantissant ainsi un fonctionnement fluide sur toute la plage de vitesse.
3. Sélection des matériaux — Le fondement de la fiabilité
Le choix du matériau pour unArbre moteur de robot industrielest sans doute la décision la plus importante de tout le processus d’ingénierie. Les propriétés des matériaux déterminent la résistance de l'arbre, sa durée de vie, sa résistance à l'usure, sa résistance à la corrosion et sa stabilité dimensionnelle sous cyclage thermique.
3.1 Aciers alliés et nuances inoxydables
La plupart des arbres de moteur de robots industriels sont fabriqués à partir d'aciers alliés à teneur moyenne en carbone tels que 40Cr, 42CrMo4 ou des nuances équivalentes. Ces matériaux offrent une excellente combinaison de résistance à la traction, de ténacité et d'usinabilité. Pour les applications exigeant une résistance supérieure à la corrosion, comme les robots de qualité alimentaire ou ceux fonctionnant dans des environnements de lavage, les aciers inoxydables comme le SUS420 ou 440C sont préférés. Les arbres en acier inoxydable offrent une dureté adéquate après traitement thermique tout en résistant à l'oxydation et aux attaques chimiques.
Les arbres hautes performances peuvent également incorporer des traitements de surface tels que la nitruration, la cémentation ou le durcissement par induction pour créer un boîtier résistant à l'usure tout en conservant un noyau résistant et ductile. Cette architecture boîtier-noyau est particulièrement utile dans les joints robotiques où l'arbre s'interface avec des roulements, des joints ou des accouplements cannelés qui imposent des contraintes de contact concentrées.
3.2 Traitement thermique et durcissement de surface
Le traitement thermique transforme la microstructure de la matière première pour obtenir les propriétés mécaniques souhaitées. La trempe et le revenu produisent une structure martensitique uniforme avec une limite d'élasticité élevée et une bonne ténacité. Pour les arbres soumis à une fatigue de contact de roulement, tels que ceux supportant des charges radiales via des roulements, une dureté de surface de 55 à 62 HRC est généralement spécifiée pour résister aux piqûres et à l'écaillage.
Il est important de noter qu’une dureté excessive peut réduire la ténacité et augmenter la susceptibilité à la rupture fragile sous l’effet d’un choc. Par conséquent, le processus de traitement thermique doit être soigneusement contrôlé pour atteindre l’équilibre optimal entre la durabilité de la surface et la résilience du noyau – un équilibre que les fabricants expérimentés ont peaufiné au cours de décennies d’optimisation des processus.
4. Des processus de fabrication qui façonnent la précision
La transformation d'une billette de matériau en un arbre de moteur fini répondant à des tolérances submicroniques nécessite un processus de fabrication en plusieurs étapes, chaque étape contribuant à la qualité géométrique et de surface finale.
4.1 Tournage et meulage CNC
Le parcours de fabrication commence généralement par le tournage CNC, où la barre brute est usinée pour obtenir une forme proche de la forme finale, créant ainsi des diamètres étagés, des épaulements, des filetages et des rainures de clavette. Les tours CNC modernes équipés d'outils dynamiques peuvent effectuer des opérations de fraisage et de perçage en une seule configuration, réduisant ainsi les erreurs de positionnement cumulées.
Après le tournage, l'arbre subit une rectification de précision — sans centre ou cylindrique — pour atteindre les tolérances dimensionnelles et l'état de surface finaux. Le meulage élimine les derniers centièmes de millimètre de matériau, produisant des surfaces avec des valeurs de rugosité (Ra) aussi faibles que 0,2 à 0,4 µm. Ce niveau de finition est essentiel pour un bon ajustement des roulements, des performances d'étanchéité et une friction réduite pendant le fonctionnement.
Pour les arbres comportant des cannelures, des dents d'engrenage ou d'autres caractéristiques complexes, des opérations supplémentaires telles que le taillage, le façonnage ou le brochage peuvent être utilisées. Chaque opération introduit son propre ensemble de tolérances qui doivent être gérées dans le cadre du budget dimensionnel global.
4.2 Contrôle qualité et métrologie
L'assurance qualité dans la fabrication d'arbres de moteur repose sur une combinaison de jaugeage en cours de processus et d'inspection finale à l'aide de machines à mesurer tridimensionnelles (MMT), de comparateurs optiques et de profilomètres de surface. Les mesures clés comprennent :
- Diamètre au niveau des tourillons critiques (généralement contrôlé à ± 0,005 mm ou plus)
- Concentricité entre plusieurs diamètres
- Rectitude et cylindricité
- Rugosité et ondulation de la surface
- Profil de dureté de la surface au noyau
Les fabricants avancés utilisent également des méthodes d’essais non destructifs telles que l’inspection par magnétoscopie ou les essais par courants de Foucault pour détecter les défauts souterrains susceptibles de compromettre la résistance à la fatigue. Chaque arbre qui réussit ces contrôles rigoureux obtient le droit d'être installé dans un robot qui effectuera des millions de cycles au cours de sa durée de vie.
5. Tolérances, état de surface et intégrité géométrique
LeArbre moteur de robot industrielopère dans un monde mesuré en microns. Les tolérances appliquées à ses caractéristiques critiques déterminent directement la précision de position, la répétabilité et la fiabilité à long terme du robot.
Pour les tourillons, les tolérances de diamètre typiques vont de ±0,005 mm à ±0,010 mm, en fonction du type de roulement et de la classe d'ajustement. Des tolérances plus strictes, aussi basses que ±0,002 mm, sont spécifiées pour les applications d'ultra-précision telles que les robots de manipulation de semi-conducteurs ou la robotique médicale. La concentricité entre les tourillons est souvent maintenue à 0,01 mm ou moins pour éviter un faux-rond radial qui pourrait induire des vibrations et réduire la durée de vie des roulements.
La finition de la surface est tout aussi critique. Une surface d'arbre rugueuse augmente la friction, accélère l'usure des joints et fournit des sites de nucléation pour les fissures de fatigue. Pour les arbres de moteurs robotiques, une finition de surface de Ra 0,4 µm ou mieux est standard, certaines applications nécessitant un Ra 0,2 µm sur les surfaces d'étanchéité. L'obtention de telles finitions nécessite non seulement un meulage qualifié, mais également un contrôle minutieux du grain de la meule, du liquide de refroidissement et des vitesses d'avance.
Les tolérances géométriques, notamment la rectitude, la rondeur et la cylindricité, garantissent que l'arbre reste dans son enveloppe prévue lors de sa rotation. Tout écart par rapport à une géométrie parfaite se traduit par une charge cyclique sur les roulements et les joints, raccourcissant finalement l'intervalle de maintenance du robot. L'effet cumulatif de ces tolérances est qu'un arbre moteur correctement fabriqué permet au robot d'atteindre sa répétabilité nominale (souvent ± 0,02 mm ou mieux) sur l'ensemble de son enveloppe de travail.
6. Modes de défaillance et stratégies préventives
Même l'arbre moteur le mieux conçu peut tomber en panne s'il est soumis à des conditions dépassant ses limites de conception. Comprendre les modes de défaillance courants aide les concepteurs et les ingénieurs de maintenance à mettre en œuvre des mesures préventives qui prolongent la durée de vie de l'arbre et réduisent les temps d'arrêt imprévus.
Fracture de fatigueest le mécanisme de défaillance le plus courant dans les arbres rotatifs. Des contraintes de flexion ou de torsion cycliques répétées, souvent exacerbées par des concentrations de contraintes au niveau des rainures de clavette, des épaulements ou des interfaces d'ajustement par pression, provoquent des fissures qui se propagent jusqu'à la rupture finale. Les stratégies préventives comprennent des rayons de congé généreux, un grenaillage de surface pour induire des contraintes résiduelles de compression et un contrôle minutieux des charges de fonctionnement pour éviter de dépasser la limite d'endurance.
Usure et frottementse produisent aux interfaces où l’arbre entre en contact avec les roulements, les joints ou les accouplements. Les micro-mouvements sous charge peuvent produire des débris abrasifs qui accélèrent la perte de matière et dégradent l'ajustement. Les revêtements de surface durs, une lubrification appropriée et le maintien d'ajustements serrés corrects sont des contre-mesures efficaces.
Flexion ou déviationdes charges radiales excessives peuvent amener l'arbre à entrer en contact avec des composants fixes ou provoquer un désalignement dans la transmission. Ceci est particulièrement pertinent dans les robots dotés de longs bras en porte-à-faux où l'arbre du moteur peut supporter des charges suspendues. L'augmentation du diamètre de l'arbre, l'utilisation de matériaux plus résistants ou le déplacement des roulements plus près du point de charge peuvent atténuer ce risque.
Corrosion et piqûresaffecter les arbres fonctionnant dans des environnements humides, chimiquement agressifs ou soumis à des lavages. Les nuances d'acier inoxydable, les revêtements protecteurs tels que le zingage ou le nickel autocatalytique et les protocoles de nettoyage réguliers aident à préserver l'intégrité de la surface de l'arbre.
Une surveillance régulière de l'état, comprenant l'analyse des vibrations, la surveillance de la température et l'inspection dimensionnelle périodique, permet une détection précoce des défauts en développement, permettant ainsi une action corrective avant qu'une défaillance catastrophique ne se produise. Cette approche proactive est la marque des programmes de maintenance robotique de classe mondiale.
7. Questions fréquemment posées
Vous recherchez un partenaire de confiance pour vos composants de transmission robotique ?
Guanshuocombine des décennies d'expertise en fabrication de précision avec des capacités avancées de CNC et de meulage pour produire des arbres de moteur qui répondent aux applications robotiques les plus exigeantes.
De la sélection des matériaux et du traitement thermique à l'inspection finale, chaque arbre est conçu pour la performance, la durabilité et la cohérence.
Contactez-nouspour discuter de vos besoins